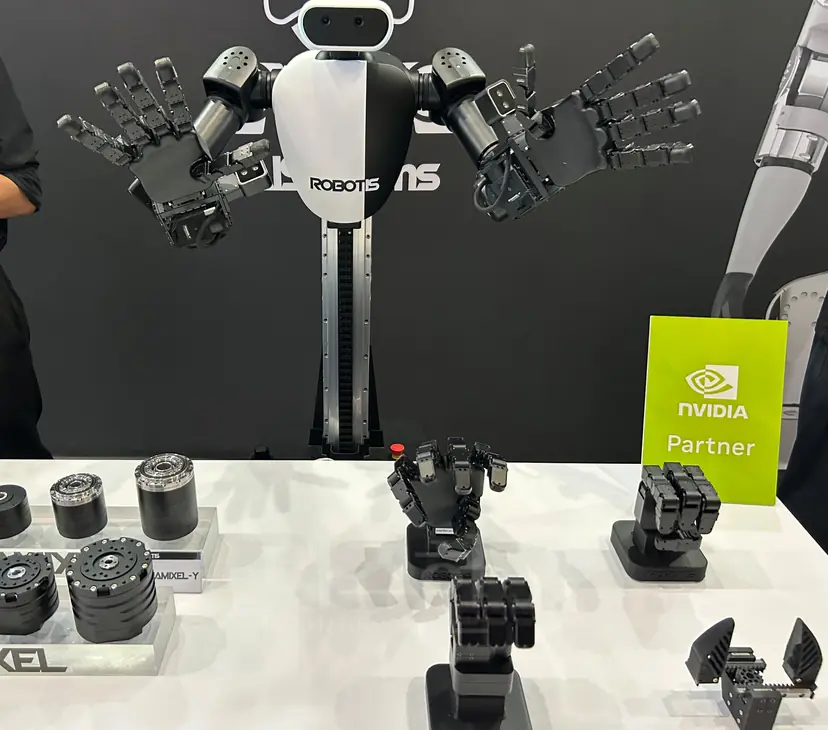
[비즈한국] 人形机器人的竞争焦点正在转向“抓取和处理的精准度”。因为要想在制造和物流现场创造实际经济价值,而非仅用于演示,核心就在于感知物体并控制力度进行操作的“手”的本领。在22日起为期两天于首尔COEX举行的“2026首尔人形机器人峰会”展厅内,机器人手、触觉传感器和手部动作数据采集设备像完成型机器人一样吸引了众多参观者的目光。
“感知”与“操作”能力成为核心
在全球舞台上,重心也在向“手”转移。在上个月北京举行的世界机器人大会(WRC 2026)上,有评价称,一直被视为机器人“附件”的机器人手已站到了舞台中央。特斯拉CEO埃隆·马斯克曾推测,手部开发在人形机器人“擎天柱(Optimus)”的任务中占比约60%。
在开幕式当天下午作为初创企业演讲嘉宾出席的MRDVS首席技术官(CTO)许勇奎(音)表示:“没有视觉功能的机器人就像是一具‘盲眼躯体’。”他接着指出:“即便机器人不再受移动能力限制,最终也会在行走能力与感知物理世界能力之间的鸿沟中遇到瓶颈。”这意味着,与往返于既定路线的物流机器人不同,人形机器人必须要在非标准化的环境中感知并操作物体。
韩国物理AI企业Robotis展示了基于其模块化执行器(驱动器)的2指至5指手部产品系列。Robotis相关人士解释称:“5指手虽然因为像人手而便于数据学习,但4指或3指手自由度较低,价格更便宜,且可以缩小到人手大小,用户可以根据用途进行选择。”
Robotis强调的技术是“反向驱动性(Back-drivability)”。这是一种除了电机握力外,还能感知外部施加的力,使手指顺应物体形状自然合拢的特性。据介绍,通过这种方式可以稳定地抓取物体,并帮助AI模型感知物体是否抓取到位。
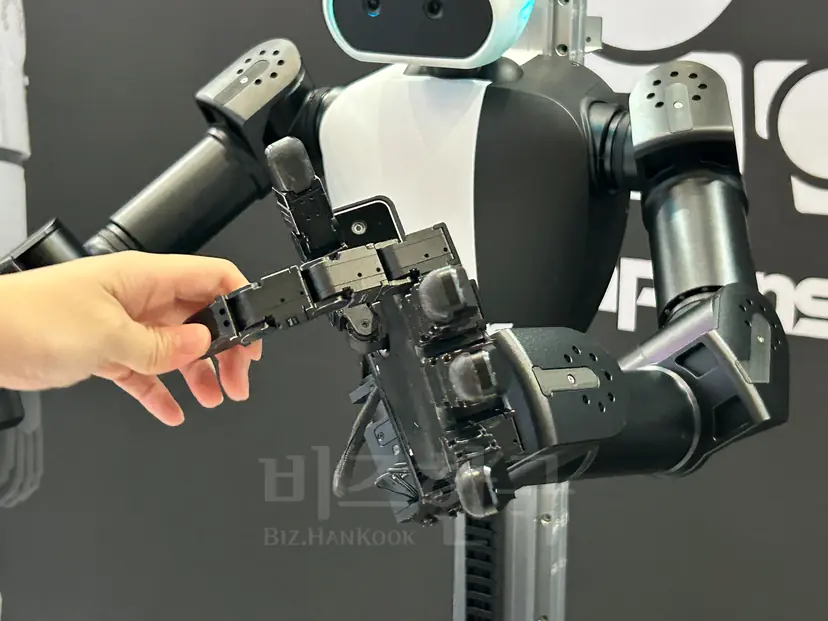
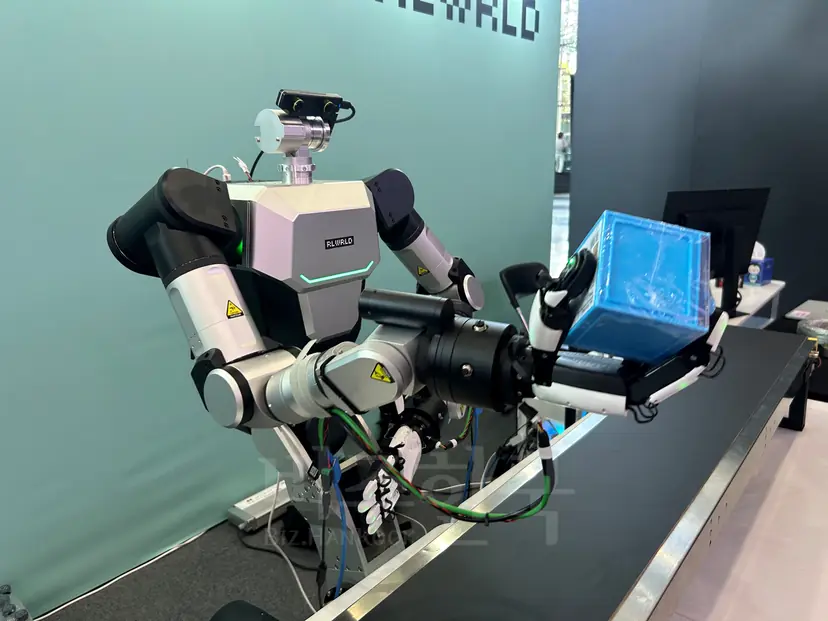
机器人基础模型企业Real World公开了控制5指机器人手的原型机。Real World相关人士表示:“5指手的特点是可以无需重新设计,直观地应用人类的操作任务。根据工作性质的不同,无名指或小指的作用往往非常重要,因此在需要大范围操作时更为适用。”这意味着传统的夹具式抓手在精密作业方面存在局限性。
瓶颈在于“手部数据”
业界的共同苦恼最终还是数据。现场相关人士异口同声地将“数据”指向为当前的瓶颈。Robotis的一位人士指出:“具有讽刺意味的是,物理AI的瓶颈在于AI软件和数据采集方面。”与文字数据泛滥的大语言模型(LLM)不同,关于机器人以多大的力抓取何种物体的数据严重匮乏。
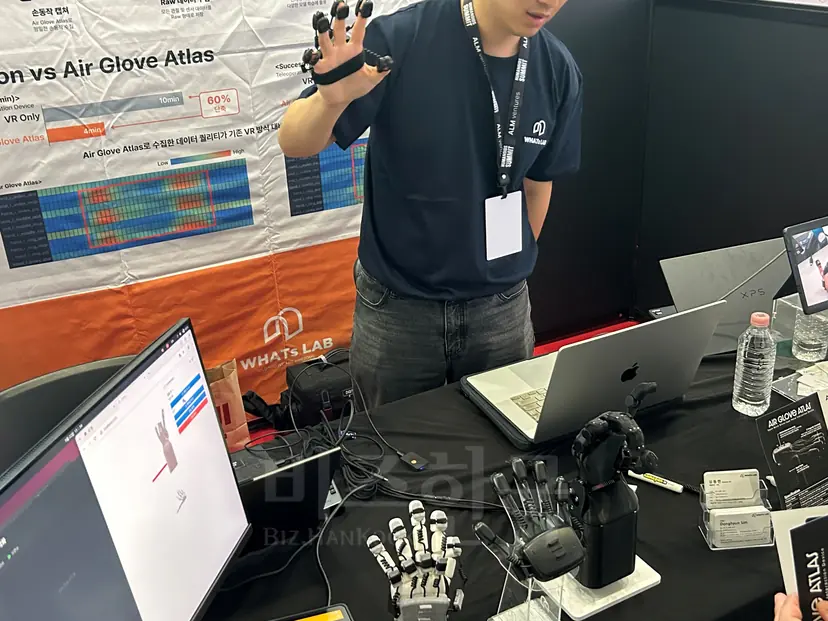
这就是海外头部企业对获取数据孤注一掷的原因。WhatsLab相关人士表示:“像被公认为人形机器人做得好的Figure等企业,也在通过手机App等收集并购买普通人的日常生活数据。在机器人领域,目前还没有确定什么样的数据才是‘标准答案’,正处于探索阶段。”
随着数据获取竞争加剧,收集数据的“工具”市场也随之开启。正在与Robotis进行战略合作的初创企业WhatsLab推出了用于采集手部动作数据的手套型控制器。通过人戴上手套进行动作,手部动作被提取为数值数据,再将其用于机器人远程控制或AI学习。
WhatsLab代表沈东贤(音)主张:“头部企业荷兰Manus采用的方式受周围磁场影响较大,即使在电机或手机附近也会产生噪声。”他还表示:“基于摄像头的动作追踪在手指重叠或被遮挡时,准确度会大幅下降。”WhatsLab表示,通过惯性测量单元(IMU)传感器克服了这些局限。同时,他们还开发出一种算法,无需在机器人手型变化时进行繁琐的数据转换(重定向),即可实现自动适配。
市场的时钟比预期走得更快。业界起初预计触觉手套会在今年年底前后全面涌现。但上个月在WRC上,主要企业纷纷推出了捕捉人类手部动作及触觉反馈并将其迁移至机器人手的采集手套,评价称市场开启的时间点被提前了。
装上了“触觉”,但与AI联动尚在起步
然而,企业宣传的技术与实际实现水平之间仍存在差距。宇树科技(Unitree)CEO王兴兴预判,尽管机器人产业正接近“ChatGPT时刻”,但要让处理陌生实际环境的机器人软件取得重大进展,可能还需要2到10年的时间。这也就意味着,人形机器人要能够“上班”,必须先补齐指尖技术及其背后的数据支撑。
虽然Robotis和WhatsLab都已搭载或预告搭载感知指尖压力的触觉传感器,但让AI利用这些信息进行判断的阶段才刚刚开始。
Real World相关人士解释说:“触觉传感器本身开发了很多,但将其直接应用于VLA(视觉-语言-动作)模型的研究正处于激烈进行中。我们正专注于将触觉信息高效地应用到VLA模型中的部分。”
数据采集方式也存在课题。目前是由人直接操控机器人来积累数据的结构,因此工作效率较低。WhatsLab相关人士表示:“目标是让人只要自然地工作,就能通过这些数据对人形机器人进行学习。”
韩国政府也计划着手解决数据瓶颈问题。科学技术信息通信部在本次活动中发布了“物理AI数据图书馆”建设规划,旨在让AI模型、机器人和现场需求企业共同积累数据,并将其用于模型升级。